More predictable transportation through autonomous driving

Autonome Lkw

Autonome Lkw sind sicher, skalierbar und bereit für die Straße

Autonomes Fahren im Güterverkehr braucht mehr als einzelne Komponenten. Es braucht das Zusammenspiel aus Sensorik, Rechenleistung, Software, Fahrzeugarchitektur und Sicherheitskonzepten. Wir entwickeln die Technologien und Systemkompetenz dafür.

Entdecken Sie, wie autonome Nutzfahrzeuge ihre Umgebung erfassen, Informationen verarbeiten und so sichere Fahrmanöver umsetzen können – und wie aus einzelnen Technologiebausteinen ein integriertes System entsteht.
Video about autonomous driving

Für Fahrzeughersteller und Entwicklungspartner

For vehicle manufacturers and development partners

Sie möchten autonome Fahrfunktionen in eine robuste, validierbare und skalierbare Fahrzeugarchitektur integrieren? Erfahren Sie, wie wir Sie von der Systemauslegung über die Integration bis zur Vorbereitung auf industrielle Prozesse unterstützen können.

Für Flottenbetreiber und Logistikunternehmen

For fleet operators and logistics companies
Sie möchten verstehen, für welche Einsatzszenarien autonomes Fahren für Nutzfahrzeuge relevant sein kann und welche Anforderungen sich an Sicherheit, Verfügbarkeit und Betriebsintegration ergeben? Entdecken Sie die technologischen Grundlagen und möglichen Potenziale für den Flottenbetrieb.

Mehr Transportkapazität braucht neue Antworten

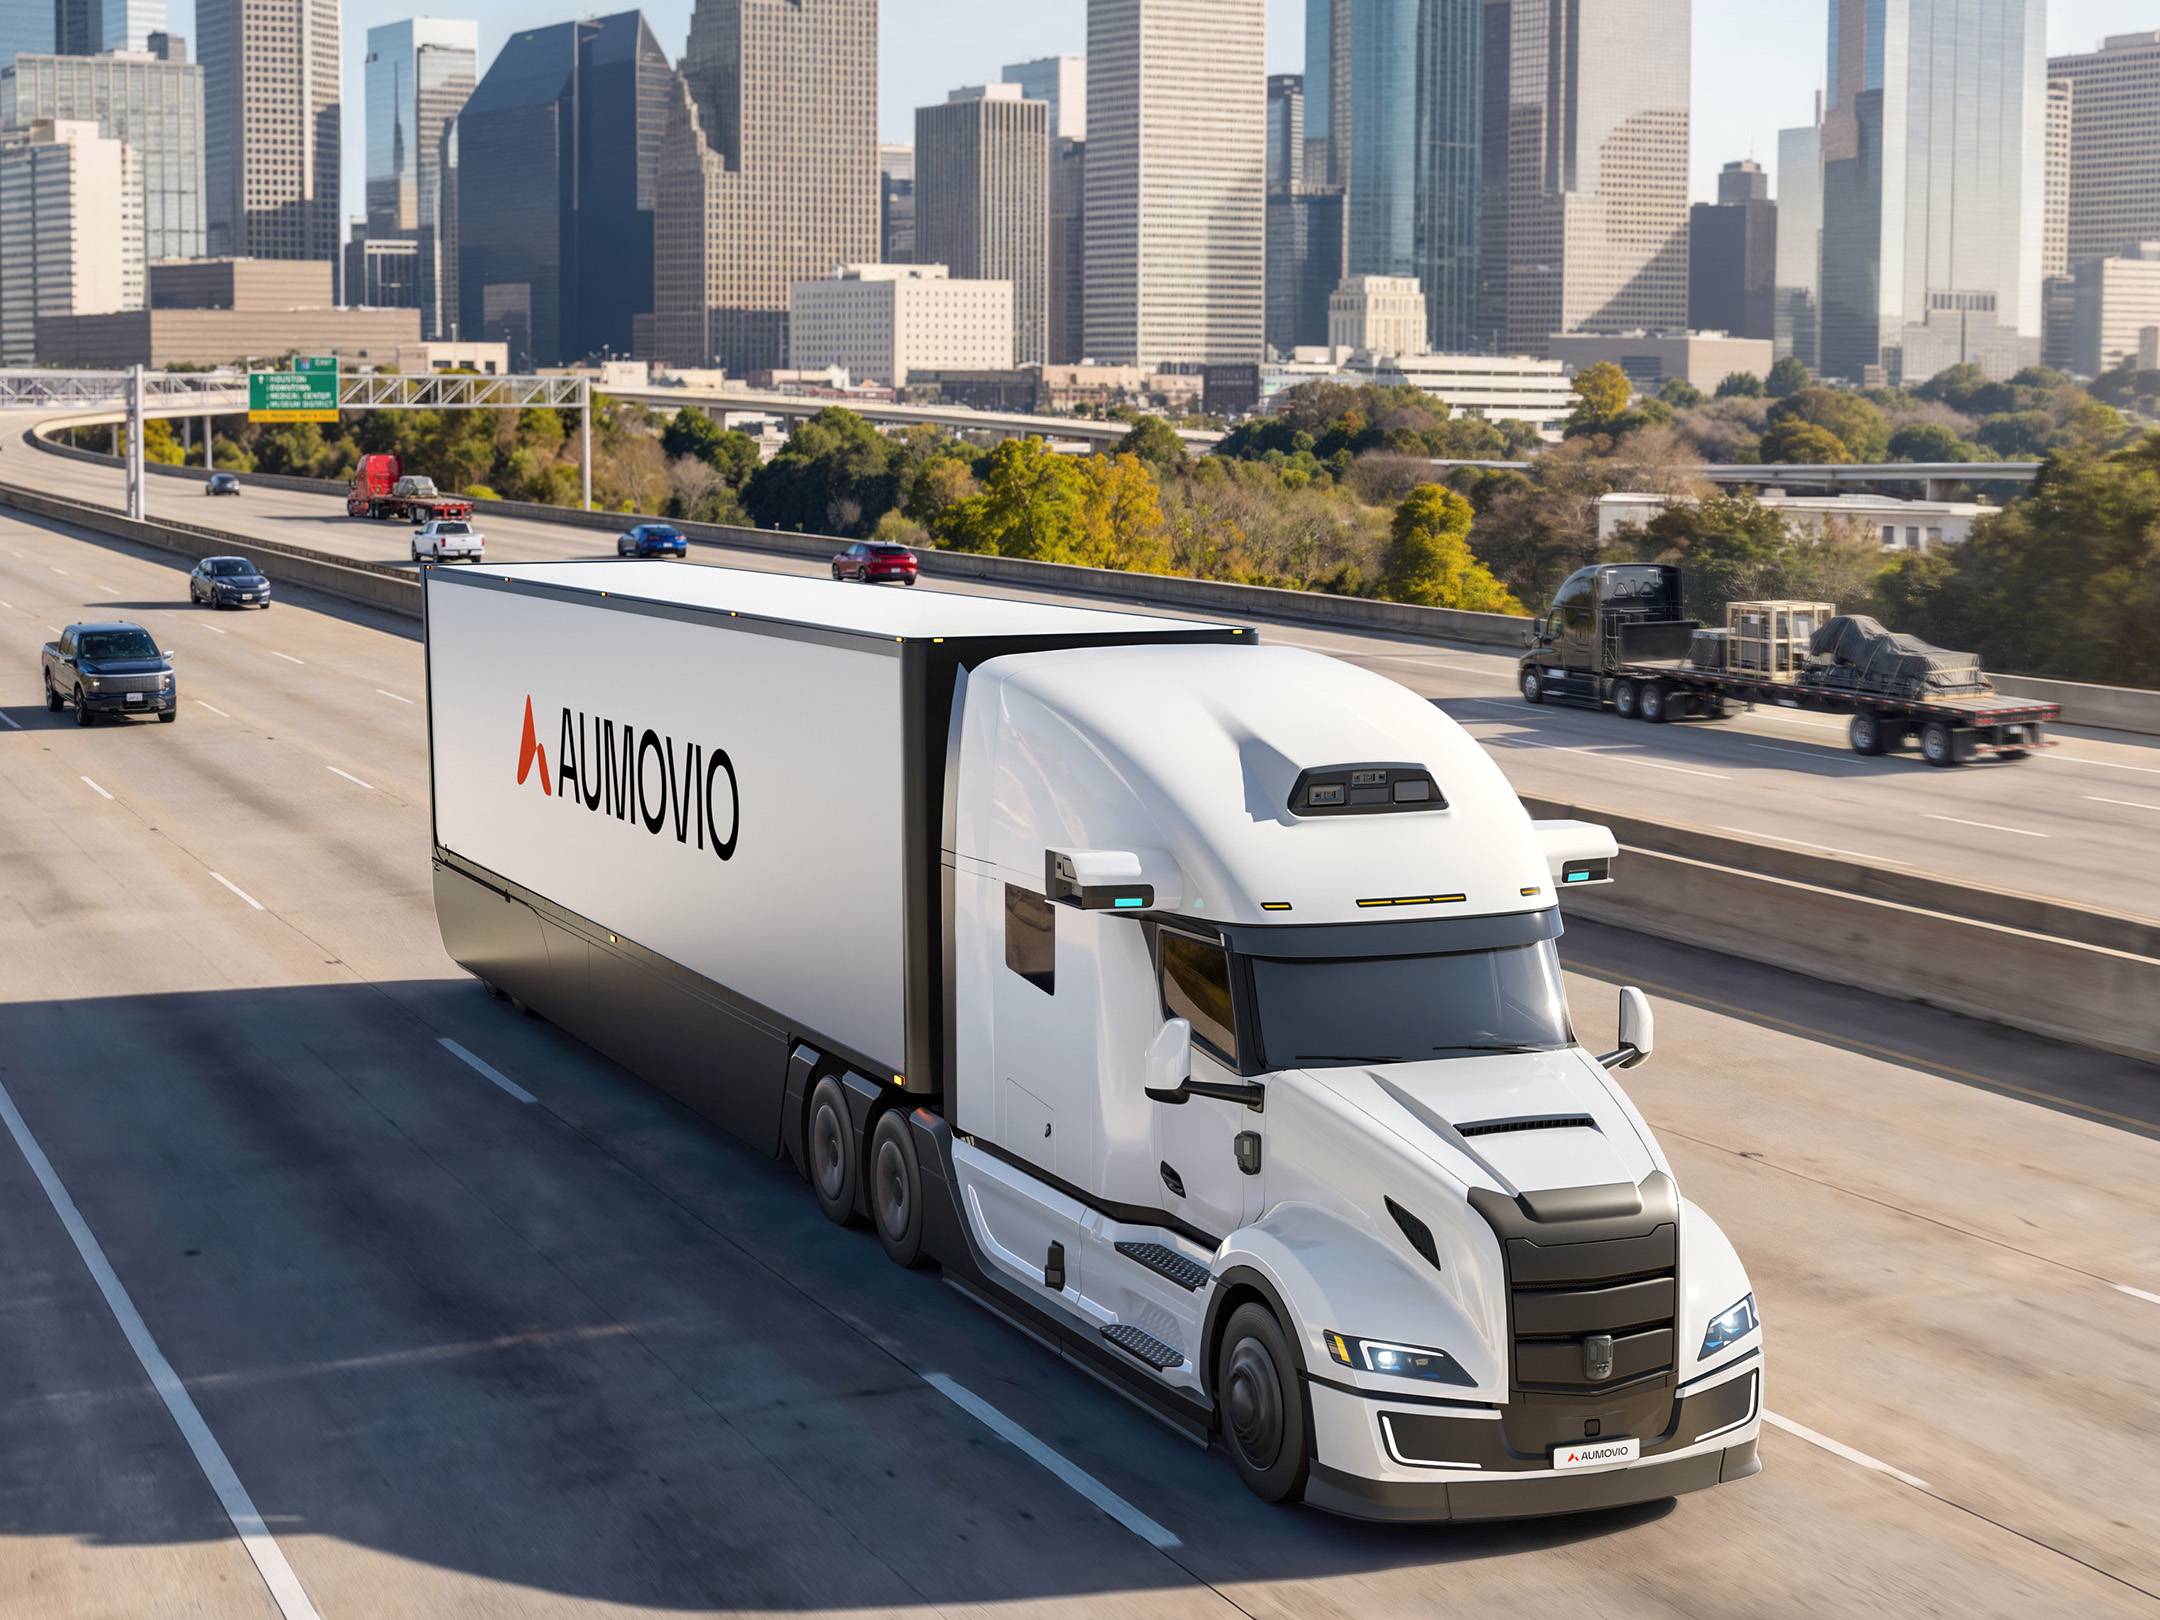
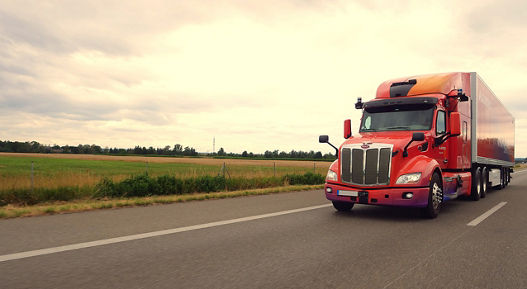
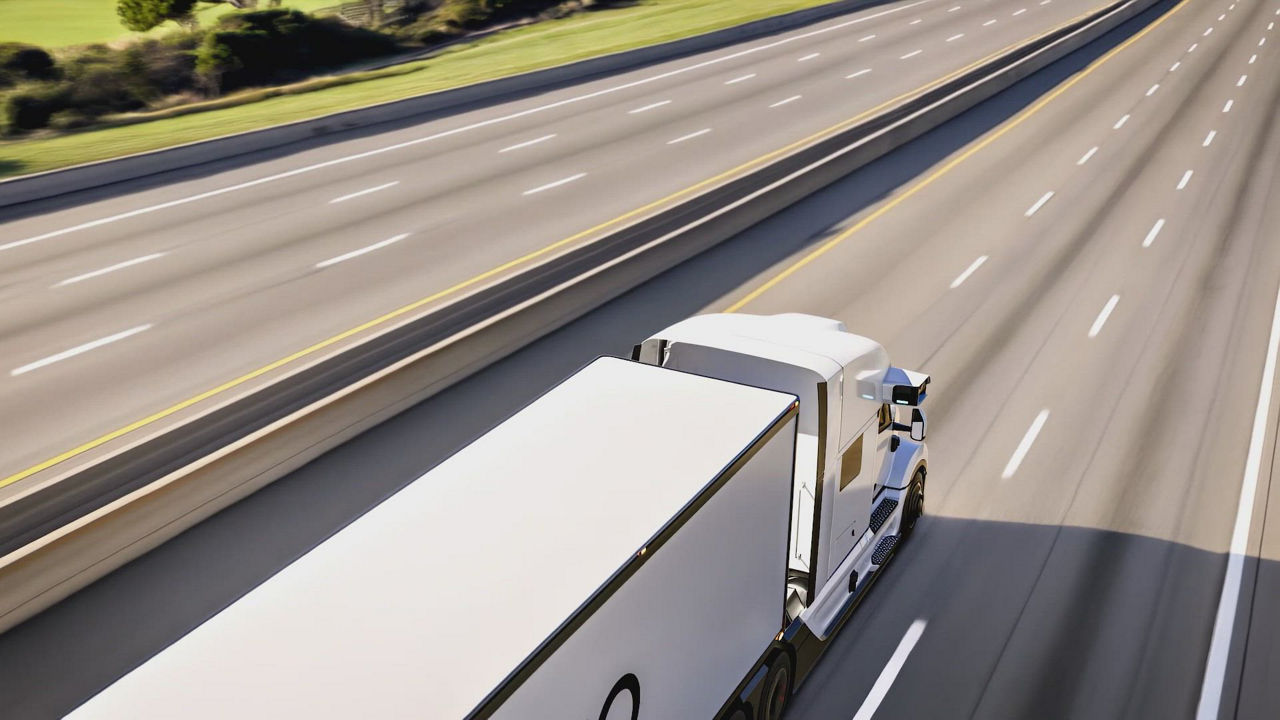
Aumovio Lkw verlässt eine große amerikanische Stadt.

Der Güterverkehr steht vor mehreren Herausforderungen: Das Transportaufkommen wächst, Fahrerressourcen sind begrenzt, und gleichzeitig steigen die Anforderungen an Sicherheit, Effizienz und Nachhaltigkeit. Autonome Nutzfahrzeuge können dort unterstützen, wo Transporte regelmäßig, planbar und geeignet sind.

Besonders auf wiederkehrenden Transportstrecken, wie z. B. in der Hafenlogistik, im Werksverkehr oder im Hub-to-Hub-Verkehr, stellt sich deshalb die Frage, wie sich autonome Fahrfunktionen sicher in den Fahrzeugbetrieb integrieren lassen. Für Fahrzeughersteller geht es um skalierbare Systemarchitekturen und eine verlässliche industrielle Umsetzung. Für Flottenbetreiber zählen zusätzlich planbare Abläufe, hohe Verfügbarkeit und die Integration in bestehende Logistik- und Wartungsprozesse.

Autonomes Fahren für Nutzfahrzeuge ist damit nicht nur eine Frage des automatisierten Fahrens. Es geht um ein Gesamtsystem, das die Anforderungen von Fahrzeug, Infrastruktur, Betrieb und Sicherheit zusammenführt.

Fünf Potenziale für den Güterverkehr

Autonomes Fahren für Nutzfahrzeuge kann den Güterverkehr in mehreren Bereichen weiterentwickeln. Welche Effekte tatsächlich entstehen, hängt vom konkreten Einsatzszenario, der technischen Systemauslegung und den betrieblichen Rahmenbedingungen ab. Fünf Aspekte stehen dabei besonders im Fokus.

Sicherheit

Continuous environmental perception for safe and reliable freight transportation
  • Kontinuierliche Umfelderfassung für sicheren und zuverlässigen Gütertransport
  • Entlastung bei langen oder monotonen Streckenabschnitten
  • Unterstützung bei wiederkehrenden und klar planbaren Transportabläufen

Planbarkeit

A more reliable foundation for dispatching and capacity planning
  • Verlässlichere Grundlage für Disposition und Kapazitätsplanung
  • Bessere Planbarkeit von Lieferzeiten und Transportketten
  • Berücksichtigung von Strecke, Wetter, Infrastruktur und Betriebszeiten

Skalierbarkeit

Flexible adjustment of capacity to demand and order peaks
  • Flexible Anpassung von Kapazitäten an Nachfrage und Auftragsspitzen
  • Schrittweise Ausweitungsmöglichkeit auf geeigneten, wiederkehrenden Strecken
  • Entwicklung von unterschiedlichen Betriebsmodellen für verschiedene Transportstrecken und Zeitfenster

Fahrermangel

Reduced driver workload on suitable route segments
  • Entlastung von Fahrerinnen und Fahrern auf geeigneten Streckenabschnitten
  • Einsatz von vorhandener Erfahrung dort, wo sie besonders gebraucht wird
  • Ermöglichung neuer Aufgaben in der Betreuung, Überwachung und Organisation autonomer Fahrten

Fahrzeugauslastung

Less idle time between suitable transportation assignments
  • Weniger ungenutzte Zeit zwischen geeigneten Transportaufträgen
  • Bessere Abstimmung von Fahrzeugverfügbarkeit, Wartung und Lieferzeiten
  • Höhere Auslastung auf wiederkehrenden und planbaren Transportstrecken

Diese Potenziale entstehen nicht durch eine einzelne Funktion, sondern durch ein Gesamtsystem, das seine Umgebung versteht, Situationen bewertet, sicher handelt und seinen eigenen Systemzustand überwacht.

An autonomous truck is driving to a big city.

Autonomie entsteht im Zusammenspiel

Ein autonomer Lkw muss seine Umgebung zuverlässig erfassen, große Datenmengen in kurzer Zeit verarbeiten und daraus eine sichere Fahrzeugreaktion ableiten. Wir betrachten diese Funktionen als zusammenhängende Systemaufgabe.

Umgebung erfassen

Perceiving the environment

Kameras, Radar und LiDAR liefern Daten über Objekte, Fahrbahnverlauf, Abstände und relevante Verkehrssituationen. Die Sensorinformationen werden zusammengeführt, um ein möglichst konsistentes Umfeldmodell zu erzeugen.

Informationen verarbeiten

Processing information

Mehrere Hochleistungsrechner (HPC – high-performance computer) verarbeiten die Sensordaten in Echtzeit. Das System erkennt Situationen, bewertet mögliche Risiken und berechnet geeignete Fahrmanöver.

Sicher handeln

Acting safely

Die berechnete Aktion wird über die Fahrfunktion umgesetzt. Dazu gehören insbesondere Lenkung sowie Gas und Bremse sowie weitere Funktionen, die für die sichere Bewegung des Nutzfahrzeugs erforderlich sind.

Damit der Lkw seine Umgebung versteht

Ein autonomes Nutzfahrzeug muss seine Umgebung kontinuierlich und zuverlässig erfassen. Dafür reicht ein einzelner Sensor nicht aus. Kameras, Radar und LiDAR liefern unterschiedliche Informationen und ergänzen einander.

Kameras erfassen visuelle Merkmale wie Fahrbahnmarkierungen, Verkehrszeichen und Objekte. Radar liefert unter anderem Informationen zu Entfernungen und Bewegungen und kann auch bei eingeschränkter Sicht wichtige Daten bereitstellen. LiDAR kann das Umfeld zusätzlich über die Messung von Entfernungen und Strukturen erfassen.

Erst das Zusammenbringen der Sensordaten ermöglicht eine umfassende Wahrnehmung des Verkehrsumfelds. Bei der Sensorfusion werden die Informationen zusammengeführt und auf Konsistenz geprüft. So entsteht die Grundlage für ein kontinuierliches Umfeldverständnis – also für ein aktuelles Bild der Umgebung.

Wahrnehmung unter unterschiedlichen Bedingungen

Regen, Nebel, Nacht und Gegenlicht stellen besondere Anforderungen an die Umfelderfassung. Eine robuste Systemauslegung berücksichtigt deshalb unterschiedliche Sensorprinzipien, ihre jeweilige Leistungsfähigkeit und ihre Integration in die Fahrzeugarchitektur.

Auch die Positionierung der Sensoren am Lkw ist entscheidend. Sensoren müssen den relevanten Bereich abdecken, mechanisch und thermisch in das Fahrzeug integriert werden und für Diagnose, Wartung und gegebenenfalls Austausch zugänglich bleiben.

Mehr über Radar-Technologie und Kamera-Technologie erfahren.

Das Rechenzentrum an Bord

Autonome Lkw erzeugen und verarbeiten große Mengen an Sensordaten. Die zentrale Rechenleistung muss diese Informationen in Echtzeit zusammenführen, Situationen bewerten und daraus geeignete Fahrmanöver ableiten.

Hochleistungsrechner übernehmen dabei zentrale Aufgaben innerhalb des automatisierten Fahrsystems. Sie stellen die benötigte Rechenleistung bereit und ermöglichen die parallele Verarbeitung unterschiedlicher Funktionen.

Leistung, die zum Nutzfahrzeug passt

Rechenleistung allein reicht nicht aus. Die Hardware muss für den Einsatz im Nutzfahrzeug robust ausgelegt sein. Dazu gehören ein geeignetes thermisches Management, eine stabile Energieversorgung, definierte Kommunikationspfade und eine Architektur, die sich in die E/E-Struktur des Fahrzeugs integrieren lässt.

Je nach Systemkonzept können Recheneinheiten Aufgaben wie Umfelderfassung, Situationsbewertung, Planung und Fahrzeugsteuerung getrennt oder in abgestimmten Funktionsketten verarbeiten. Parallele Rechenarchitekturen unterstützen dabei die Überwachung und Absicherung sicherheitskritischer Funktionen.

Von Sensordaten zum Fahrmanöver

  • Datenerfassung: Sensoren liefern Informationen über die Umgebung.
  • Verarbeitung: Die Recheneinheiten führen die Daten zusammen und bereiten sie auf.
  • Situationsbewertung: Das System erkennt relevante Objekte, Bewegungen und Verkehrssituationen.
  • Entscheidung: Mögliche Fahrmanöver werden bewertet und priorisiert.
  • Fahrzeugreaktion: Die Fahrfunktionen setzen die Entscheidung entsprechend um.

Mehr über Hochleistungsrechner für autonomes Fahren erfahren.

Ausrüstung an einem Lkw für autonomes Fahren.

Sicherheit wird nicht nachgerüstet. Sie wird mitentwickelt.

Bei autonomen Nutzfahrzeugen muss Sicherheit von Beginn an in der Systemarchitektur verankert sein. Wir nennen das „Safety by design“. Das betrifft die Sensorik, die Rechenleistung, die Software, die Kommunikationswege und die Fahrzeugfunktionen. Ziel ist eine Systemauslegung, die Fehler erkennt, ihre Auswirkungen bewertet und eine entsprechende Reaktion zur Folge hat.

Was passiert bei einem Ausfall?

Ein sicherheitsorientiertes System überwacht seinen eigenen Zustand kontinuierlich. Erkennt es eine Abweichung in einem Sensor, einer Recheneinheit oder einem Kommunikationspfad, muss es die Situation bewerten und die passende Reaktion einleiten.

Je nach Systemarchitektur können redundante Funktionen einen eingeschränkten Weiterbetrieb unterstützen. Wenn ein sicherer Weiterbetrieb nicht möglich ist, wird ein definiertes Manöver mit möglichst geringem Risiko eingeleitet. Dabei berücksichtigt das System die verfügbaren Fahrzeugfunktionen, den aktuellen Fahrzustand und die Umgebung, um das Fahrzeug in einen möglichst sicheren Zustand zu bringen.

Sicherheit bei einem autonomen Lkw.

Die Sicherheitskette umfasst damit mehrere Schritte:

  • Fehler und Abweichungen erkennen
  • Den Systemzustand kontinuierlich überwachen
  • Relevante Funktionen redundant oder diversitär auslegen
  • Verfügbare sichere Handlungsoptionen bewerten
  • Ein definiertes Manöver mit möglichst geringem Risiko ausführen
  • Das Fahrzeug in einen sicheren Zustand überführ

Die gesamte Wirkkette im Blick

Sicherheit von Anfang an endet nicht bei einem einzelnen Steuergerät. Wahrnehmung, Situationsbewertung, Planung, Lenkung, Bremsen, Energieversorgung und Kommunikation müssen als zusammenhängende Wirkkette betrachtet werden.

Eine ausfallsichere Systemarchitektur kann dabei unterschiedliche Pfade für die reguläre Fahrfunktion und die Absicherung vorsehen. Entscheidend ist, dass die jeweiligen Funktionen klar definiert, unabhängig bewertet und unter realistischen Bedingungen validiert werden.

Datenbasierte Entwicklung für mehr Robustheit

Wir setzen datenbasierte Entwicklung aktiv ein, um die Robustheit autonomer Systeme gezielt zu erhöhen. Dafür strukturieren und analysieren wir reale Fahr- und Umfelddaten, identifizieren kritische und seltene Szenarien und überführen sie in reproduzierbare Prüffälle. So können wir relevante Situationen systematisch bewerten und Entwicklungsbedarf früh erkennen.

Simulationen nutzen wir, um komplexe und seltene Situationen in großer Zahl zu untersuchen und Varianten effizient zu vergleichen. In Verbindung mit realen Daten, Szenariosuche, Simulation, Verifikation und Erprobung entsteht so eine belastbare Grundlage, auf der wir Umfelderfassung, Planung und Fahrzeugsteuerung gezielt weiterentwickeln. Dieser datenbasierte Ansatz trägt dazu bei, die Systemleistung nachvollziehbar zu bewerten und Schritt für Schritt robuster zu machen.

Unsere Lösungen: Fahrzeugentwicklung für autonome Nutzfahrzeuge

Autonome Nutzfahrzeuge benötigen ein abgestimmtes Gesamtsystem. Wir verbinden Elektronik-, Software-, Sicherheits- und Produktionskompetenz, um aus technologischen Bausteinen robuste und integrierbare Lösungen für den Nutzfahrzeugeinsatz zu entwickeln.

Wir betrachten den gesamten Weg von der Umfelderfassung bis zum sicheren Fahrmanöver – und darüber hinaus die Fragen, die für eine industrielle Umsetzung entscheidend sind: Validierung, Diagnose, Wartbarkeit, Skalierbarkeit und Lebenszyklus.

Fahrzeugentwicklung für autonome Nutzfahrzeuge

Wir entwickeln und integrieren Sensorlösungen für die zuverlässige Wahrnehmung des Fahrzeugumfelds. Dazu gehören Kameras, Radar und LiDAR sowie die erforderlichen Schnittstellen und Integrationskonzepte.

Rechenplattformen verarbeiten Sensordaten, unterstützen die Situationsbewertung und schaffen die Grundlage für automatisierte Fahrfunktionen. Dabei müssen Leistung, thermisches Management, Energieversorgung und Ausfallsicherheit zusammenpassen.

Autonome Fahrfunktionen benötigen eine E/E-Architektur, die Daten, Rechenleistung und Fahrzeugfunktionen zuverlässig verbindet. Wir berücksichtigen dabei die Anforderungen an Kommunikation, Energieversorgung, Steuerung und Integration.

Hardware und Software müssen als Gesamtsystem funktionieren. Wir unterstützen die Abstimmung von Sensorik, Umfelderfassung, Planung, Steuerung und Fahrzeugfunktionen entlang definierter Schnittstellen.

Sicherheitsanforderungen werden früh in die Entwicklung einbezogen. Dazu gehören Fehlerbetrachtung, Überwachung, Redundanz und definierte Rückfallstrategien für den jeweiligen Einsatzzweck.

Autonome Systeme müssen in Simulationen, Prüfständen und realen Fahrsituationen untersucht werden. Datenbasierte Methoden helfen dabei, Szenarien systematisch zu bewerten und die Entwicklung nachvollziehbar abzusichern.

Eine autonome Fahrfunktion wird erst dann zur nutzbaren Lösung, wenn sie sich zuverlässig in Fahrzeugplattformen und industrielle Prozesse integrieren lässt. Wir verbinden Entwicklungs- und Produktionsperspektive von Beginn an.

Für Nutzfahrzeuge zählt die Leistung über den gesamten Einsatzzeitraum. Deshalb berücksichtigen wir Diagnose, Wartungs- und Servicekonzepte sowie die Weiterentwicklung des Systems über den gesamten Lebenszyklus hinweg.

Erfassen, rechnen, entscheiden, handeln, absichern, validieren und skalieren – wir verbindet die dafür erforderlichen Kompetenzen.

Autonomes Fahren für Nutzfahrzeuge gemeinsam voranbringen

Autonomes Fahren für Nutzfahrzeuge stellt Fahrzeughersteller, Entwicklungspartner und Flottenbetreiber vor unterschiedliche Fragen. Die technische Grundlage ist jedoch dieselbe: ein integriertes System, das sicher, robust und für den jeweiligen Anwendungsfall geeignet ist.

Gemeinsam autonome Systeme in Fahrzeuge integrieren

Gemeinsam autonome Systeme in Fahrzeuge integrieren

Für Fahrzeughersteller und Entwicklungspartner geht es darum, autonome Fahrfunktionen in bestehende oder neue Fahrzeugplattformen zu integrieren. Dafür müssen Systemarchitektur, Sensorik, Rechenleistung, Aktuatorik und Sicherheitskonzept aufeinander abgestimmt werden.

Wir unterstützen Sie dabei, technologische Bausteine in ein Gesamtsystem zu überführen und die Anforderungen von Entwicklung, Validierung und Industrialisierung zusammenzubringen.

Das umfasst unter anderem:

  • Entwicklung und Integration von Hardware- und Softwarebausteinen
  • Skalierbare Systemarchitekturen für unterschiedliche Fahrzeugplattformen
  • Abstimmung von Sensorik, Rechenleistung, Aktuatorik und E/E-Architektur
  • Sicherheitskonzepte, Redundanz und definierte Rückfallstrategien
  • Validierung und Verifikation in Simulation, Labor und Fahrzeug
  • Vorbereitung auf industrielle Prozesse und Serienanforderungen
  • Zusammenarbeit entlang des gesamten Entwicklungszyklus
Planbarere Transporte durch autonomes Fahren

Planbarere Transporte durch autonomes Fahren

Für Flottenbetreiber und Logistikunternehmen steht die Frage im Mittelpunkt, wo autonome Nutzfahrzeuge einen konkreten Beitrag leisten können. Besonders relevant sind Einsatzszenarien mit wiederkehrenden Strecken, klaren Betriebsabläufen und geeigneten infrastrukturellen Rahmenbedingungen.

Autonomes Fahren für Nutzfahrzeuge kann dabei neue Möglichkeiten für die Planung und Organisation von Transporten eröffnen. Voraussetzung sind ein sicher ausgelegtes System, eine hohe technische Zuverlässigkeit und eine passende Integration in Disposition, Wartung, Service und Betriebsunterstützung.

Zu den Fragen, die gemeinsam bewertet werden sollten, gehören:

  • Für welche Strecken und Betriebssituationen eignet sich der Einsatz?
  • Welche Anforderungen entstehen an Fahrzeug, Infrastruktur und Leitstelle?
  • Wie lassen sich Diagnose, Wartung und Instandhaltung organisieren?
  • Welche Schnittstellen bestehen zu Disposition und Flottenmanagement?
  • Wie kann eine schrittweise Einführung mit klar definierten Einsatzszenarien erfolgen?

Ein Partner für die nächste Generation des Güterverkehrs

Wir verbinden internationale Kompetenz in der Fahrzeug- und Nutzfahrzeugindustrie mit Erfahrung in Fahrzeugelektronik, Hardware, Software und Systementwicklung. Wir entwickeln Lösungen für automatisiertes und autonomes Fahren und berücksichtigen dabei die Anforderungen sicherheitskritischer Systeme ebenso wie die Perspektive industrieller Umsetzung.

Systemkompetenz statt Einzelkomponenten

System expertise instead of individual components

Autonome Nutzfahrzeuge brauchen ein abgestimmtes Zusammenspiel vieler Technologien. Wir verbinden Sensorik, Rechenplattformen, E/E-Architekturen, Softwareintegration und Fahrzeugfunktionen zu einem Systemverständnis, das Entwicklung und Betrieb zusammenführt.

Sicherheit als Entwicklungsprinzip

Safety as a development principle

Sicherheitsanforderungen werden nicht erst am Ende betrachtet. Sie fließen in die Systemarchitektur, die Auswahl und Anordnung von Sensoren, die Rechenplattform, die Fahrzeugfunktionen sowie in Validierung und Verifikation ein.

Skalierbarkeit mit Blick auf den Lebenszyklus

Scalability with the lifecycle in mind

Eine Lösung für autonome Nutzfahrzeuge muss nicht nur im Demonstrator funktionieren. Sie muss sich in unterschiedliche Fahrzeugplattformen und industrielle Prozesse integrieren lassen und Anforderungen an Diagnose, Wartung, Weiterentwicklung und Lebenszyklus berücksichtigen.

Wir bringen die erforderlichen Kompetenzen zusammen, um autonome Nutzfahrzeuge gemeinsam mit unseren Partnern sicher, robust und skalierbar weiterzuentwickeln.

Häufige Fragen zu autonomen Lkw

Ein autonomer Lkw benötigt das Zusammenspiel aus Sensorik, Rechenleistung, Software, Fahrzeugarchitektur und sicherheitsgerichteten Fahrzeugfunktionen. Kameras, Radar und gegebenenfalls LiDAR erfassen das Umfeld. Hochleistungsrechner verarbeiten die Daten. Software bewertet die Situation und berechnet mögliche Fahrmanöver, die anschließend über Lenkung, Bremse und weitere Fahrzeugfunktionen umgesetzt werden.

Die Sensoren liefern unterschiedliche Informationen über das Fahrzeugumfeld. Kameras erfassen visuelle Merkmale, Radar liefert Informationen zu Entfernungen und Bewegungen, und LiDAR kann Strukturen und Entfernungen zusätzlich erfassen. Durch Sensorfusion werden die Daten zusammengeführt und für die Situationsbewertung nutzbar gemacht.

Ein sicherheitsorientiertes System überwacht seine Komponenten und Kommunikationspfade kontinuierlich. Je nach Systemarchitektur können redundante Funktionen einen eingeschränkten Weiterbetrieb unterstützen. Wenn das nicht möglich ist, wird ein definiertes Manöver mit möglichst geringem Risiko eingeleitet, um das Fahrzeug in einen möglichst sicheren Zustand zu bringen.

Die Hochleistungsrechner verarbeiten die Daten der Umfelderfassung in Echtzeit. Sie unterstützen Umfelderfassung, Situationsbewertung, Planung und Fahrzeugsteuerung. Ihre Auslegung muss zur benötigten Rechenleistung, Fahrzeugarchitektur und Sicherheitskonzeption passen.

Autonome Lkw können besonders dort interessant sein, wo Transporte regelmäßig, planbar und auf klar definierten Strecken stattfinden. Dazu gehören beispielsweise wiederkehrende Verbindungen zwischen Logistikzentren, Terminals, Häfen, Depots oder Produktionsstandorten sowie klar abgegrenzte Betriebsgelände. Entscheidend sind immer das konkrete Streckenprofil, die Infrastruktur, die Verkehrssituation und die rechtlichen Rahmenbedingungen.

Autonome Lkw können begrenzte Fahrerressourcen ergänzen – besonders bei langen, wiederkehrenden und planbaren Transportaufgaben. Dabei geht es nicht um einen pauschalen Ersatz von Fahrerinnen und Fahrern, sondern um ihre Entlastung und einen gezielten Einsatz dort, wo Erfahrung und menschliche Entscheidungen besonders gebraucht werden. In welchem Umfang autonome Fahrfunktionen tatsächlich beitragen können, hängt vom Einsatzszenario, der technischen Reife und den betrieblichen Rahmenbedingungen ab.

AUMOVIO unterstützt Fahrzeughersteller und Entwicklungspartner bei der Integration von Sensorik, Rechenplattformen, Software, E/E-Architektur und Sicherheitskonzepten. Gemeinsam lassen sich Systemanforderungen, Schnittstellen, Validierung und die Vorbereitung auf industrielle Prozesse bewerten.

Am Anfang steht die Analyse der Transportaufgaben und Rahmenbedingungen. Dazu gehören Streckenprofile, Betriebszeiten, Infrastruktur, Fahrzeugtypen, Wartungsprozesse, Daten- und Kommunikationsanforderungen sowie die Integration in Disposition und Flottenmanagement. Auf dieser Grundlage lassen sich geeignete Einsatzszenarien schrittweise bewerten.

Die Integration beginnt mit einer Betrachtung der bestehenden Abläufe – von Disposition und Auftragsplanung über Fahrzeugüberwachung und Wartung bis zur Bearbeitung von Abweichungen und Störungen. Darüber hinaus müssen Zuständigkeiten, Kommunikationswege, Datenflüsse und Anforderungen an Service und Instandhaltung geklärt werden. Ein klar abgegrenzter Einsatz auf geeigneten Strecken kann als Ausgangspunkt dienen, bevor weitere Fahrzeuge, Transportstrecken oder Betriebszeiten einbezogen werden.

Eine Leitstelle kann den autonomen Betrieb überwachen, den Systemzustand und die eingesetzten Fahrzeuge im Blick behalten und bei definierten Ereignissen nach festgelegten Abläufen unterstützen. In vielen Betriebskonzepten übernimmt sie nicht die kontinuierliche Steuerung des Fahrzeugs, sondern unterstützt bei Ausnahmen, koordiniert notwendige Maßnahmen und bindet bei Bedarf Service, Betrieb oder andere zuständige Stellen ein. Welche Aufgaben und Eingriffsmöglichkeiten vorgesehen sind, hängt vom Systemkonzept, dem Einsatzszenario und den rechtlichen Rahmenbedingungen ab.

Eine schrittweise Einführung beginnt mit einem klar definierten Anwendungsfall und geeigneten Strecken. Vor einem Pilotbetrieb sollten unter anderem Infrastruktur, rechtliche Anforderungen, Sicherheitskonzept, Betriebsabläufe, Wartung und Zuständigkeiten bewertet werden. Die Erfahrungen aus dem Pilotbetrieb können anschließend genutzt werden, um Verfügbarkeit, Prozessqualität und Systemverhalten zu prüfen und den Einsatz kontrolliert auf weitere Fahrzeuge, Strecken oder Zeitfenster auszuweiten. Fahrerinnen und Fahrer, Disposition, Wartung und weitere beteiligte Bereiche sollten frühzeitig einbezogen werden.

Autonome Nutzfahrzeuge benötigen klare Prozesse für Zustandsüberwachung, Fehlerdiagnose, Wartung, Instandhaltung und gegebenenfalls den Austausch von Komponenten. Für einen verlässlichen Betrieb müssen technische Systemdaten mit den Anforderungen der Flotte und der Betriebsorganisation zusammengeführt werden.

Möchten Sie mehr erfahren?

*Sollte das Kontaktformular nicht laden, überprüfen Sie bitte die erweiterten Cookie-Einstellungen, und aktivieren Sie die Funktions-Cookies zum Zweck des Kontaktmanagements.